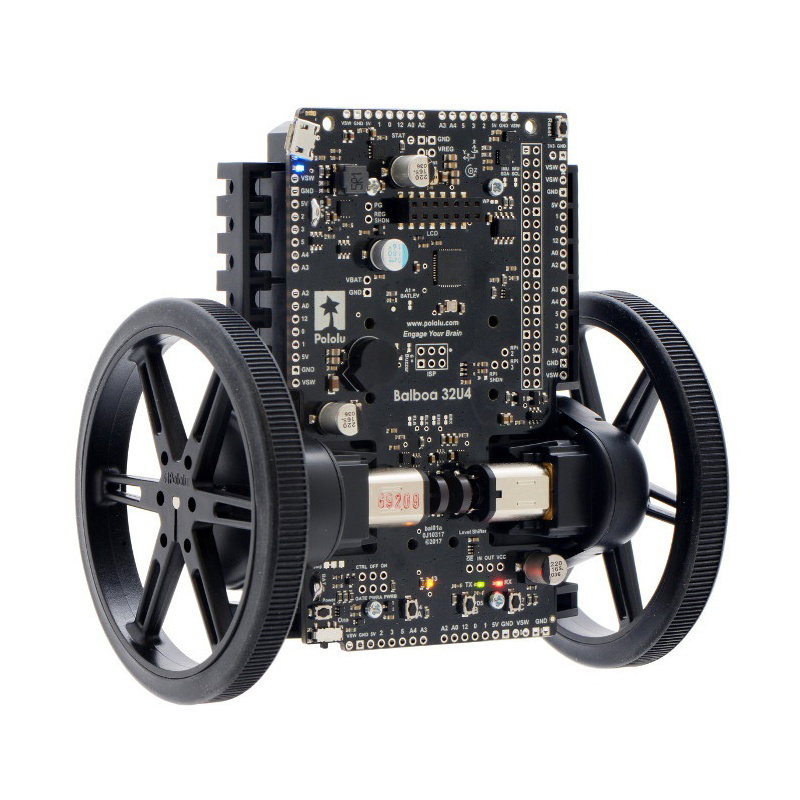
Балансиращ робот Balboa 32U4 - комплект за сглобяване (Pololu 3575)
Код: PLL-08739
Доставка след 5-7 р.дни от датата на поръчка
🚚 Безплатна доставка над 99 €
- Бърза доставка с куриер до офис или адрес
- Плащане при доставка (наложен платеж) или банков превод
- Качествени продукти за образованието
Описание
Balboa 32U4 е балансиращ робот на две колела за самостоятелно сглобяване - платформа за сериозна работа по мехатроника, програмиране и управление. Роботът стои изправен на две колела и се задържа сам: чете наклона си от инерциалния модул и коригира моторите стотици пъти в секунда. Платката е съвместима с Arduino и се програмира през USB, а цялата логика на балансирането е отворена - ученикът я чете, променя я и вижда резултата веднага.
Какво прави роботът
- ▪ Балансира изправен на две колела и се връща в равновесие, когато го бутнете.
- ▪ Движи се напред, назад и завива, без да губи равновесие.
- ▪ Мери точно изминатия път и скоростта на всяко колело чрез вградените енкодери.
- ▪ Може да кара и легнал на своята защитна рамка, като обикновен двуколесен робот.
- ▪ Приема Raspberry Pi отгоре - тогава Pi поема общото управление, а Balboa остава за моторите, енкодерите и сензорите.
Защо е силен учебно
Балансиращият робот е класическата задача „обърнато махало“ - най-нагледният начин да се обяснят обратната връзка и регулирането (ПИД). Тук ученикът не гледа готова демонстрация, а сглобява механиката, настройва коефициентите и вижда как роботът започва да стои. Подходящ е за горен курс, за професионални паралелки по мехатроника и електроника, за клубове по роботика и за състезателни отбори.
Платката Balboa 32U4
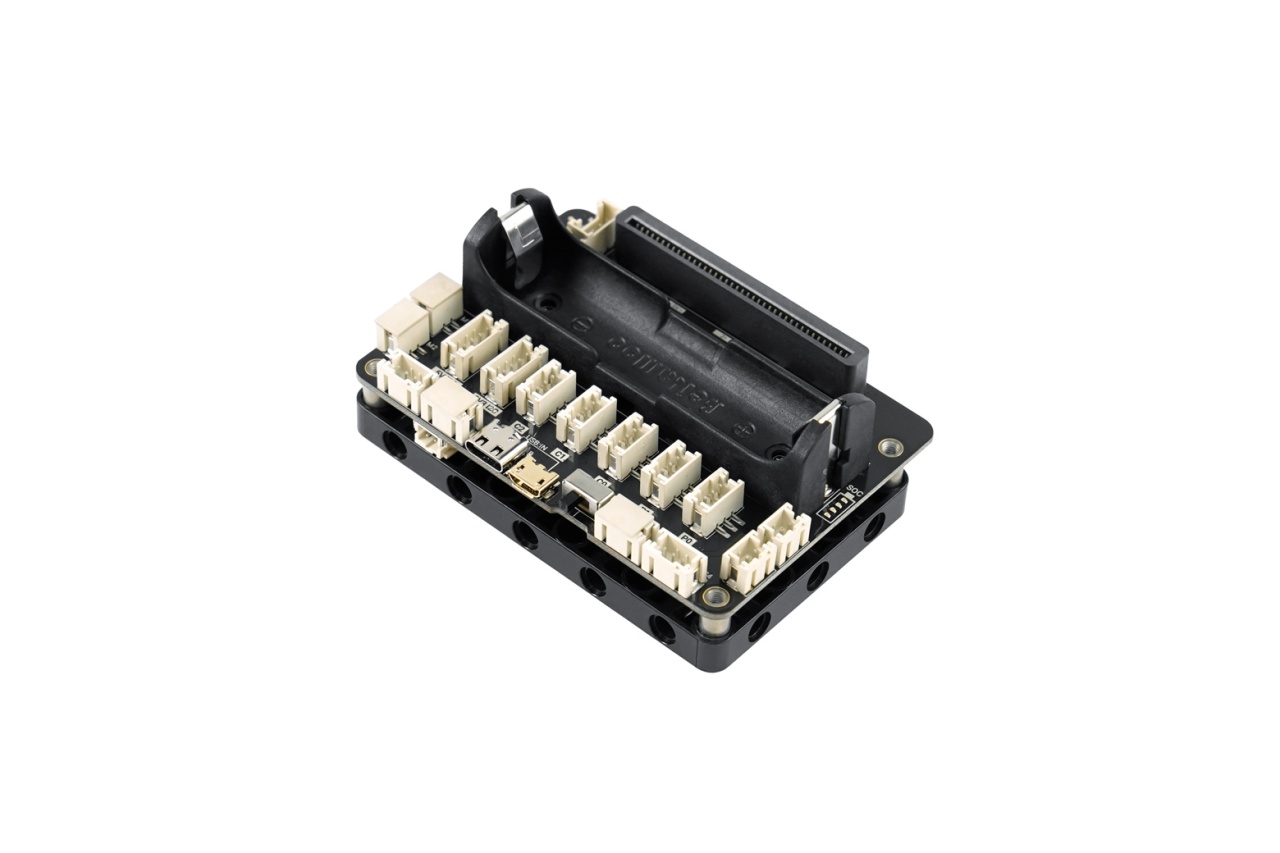
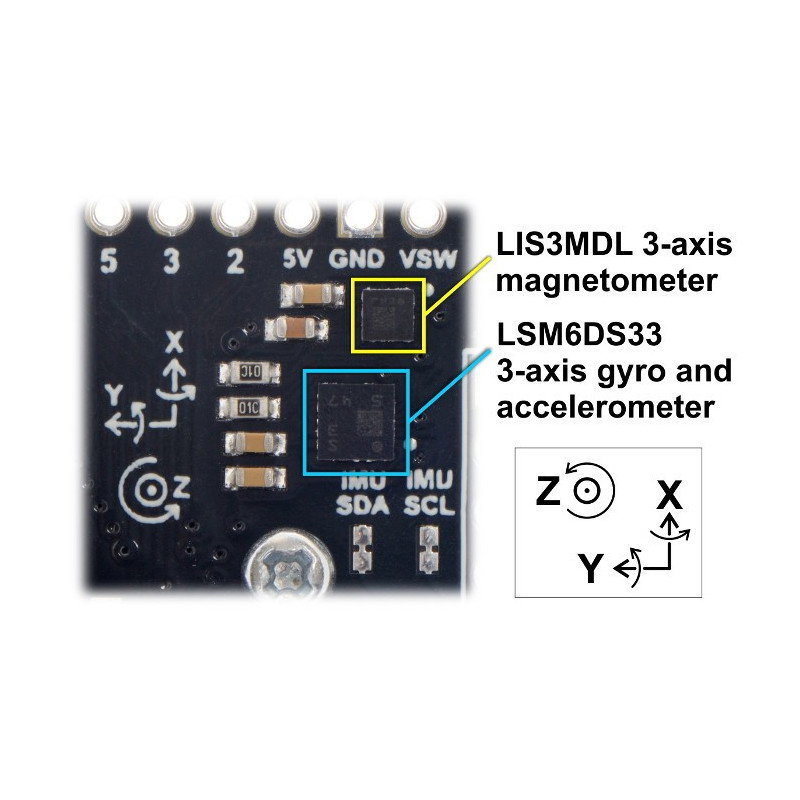
Контролерът е ATmega32U4 - същият като в Arduino Leonardo, с готов USB зареждач. На платката има два моторни драйвера, квадратурни енкодери за двата мотора, пълен инерциален модул (жироскоп, акселерометър и магнитометър), стабилизатор 5 V / 2 A, три бутона, светодиоди, зумер и конектор за LCD дисплей. Изводите на микроконтролера излизат на контактни отвори по периферията, така че се добавят и собствени сензори.
В комплекта
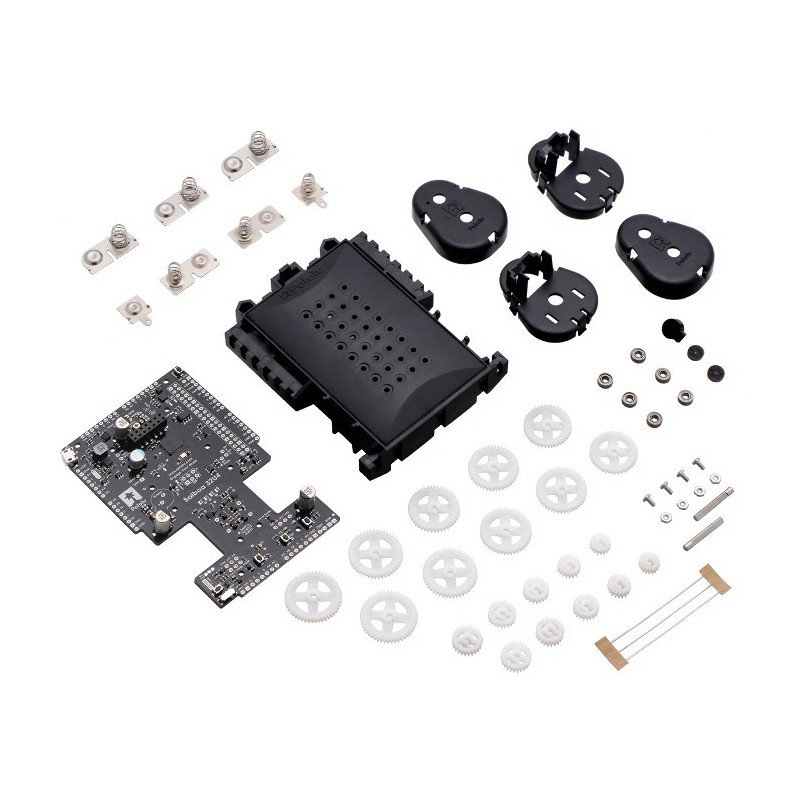
- ▪ Платка Balboa 32U4 с микроконтролер, драйвери, енкодери и инерциален модул.
- ▪ Шаси с редуктор - 5 избираеми предавателни отношения.
- ▪ Защитна рамка срещу падане, която служи и като плазове при каране на една страна.
- ▪ Крепежни елементи и инструкция за сглобяване.
Какво трябва да се добави
Комплектът е нарочно без мотори и колела, за да се избере предавателното отношение и размерът според задачата. За да тръгне роботът, са нужни:
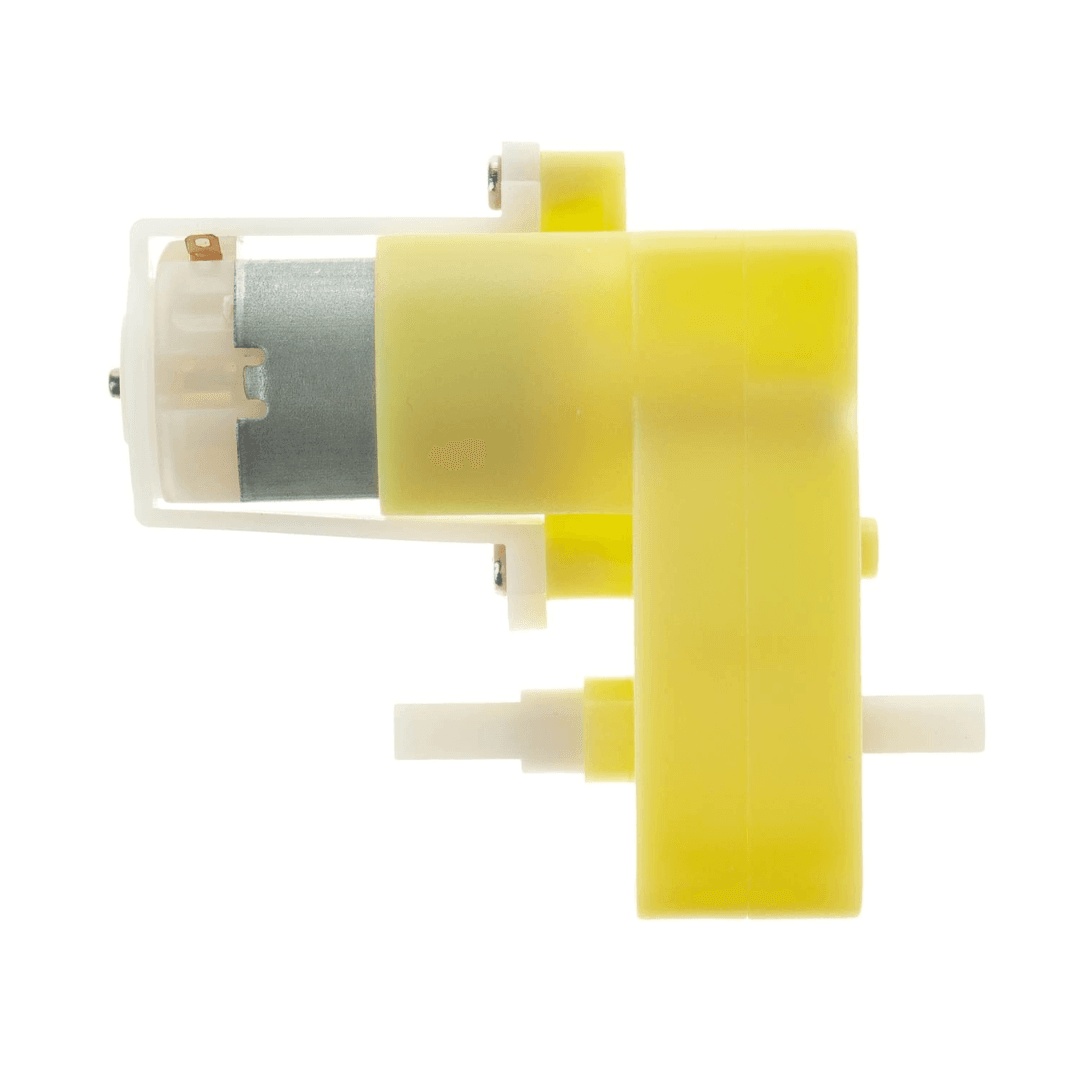
- ▪ два микро мотора HPCB 6 V с удължен вал - 30:1, 50:1 или 75:1 (удълженият вал е задължителен заради енкодерите);
- ▪ две колела 80 x 10 мм;
- ▪ 6 батерии AA;
- ▪ кабел USB A към micro USB за програмиране.
Моторите и колелата можем да ги доставим заедно с комплекта - питайте ни и ще Ви предложим цялата конфигурация.
Характеристики
| Микроконтролер | ATmega32U4, 16 MHz, съвместим с Arduino Leonardo, USB зареждач (bootloader) |
| Моторни драйвери | два H-мостa на платката, с квадратурни енкодери за затворен контур |
| Инерциален модул | LSM6DS33 (3-осев жироскоп + акселерометър) и LIS3MDL (3-осев магнитометър) |
| Захранване | 6 батерии AA (не са включени), стабилизатор 5 V / 2 A |
| Управление и обратна връзка | 3 бутона, светодиоди, зумер, конектор за LCD дисплей |
| Raspberry Pi | платката приема Raspberry Pi B+ или по-нов през конектор 2x20 (не е включен) |
| Предавателно отношение | 5 варианта в комплекта - от 1,64:1 до 2,88:1 |
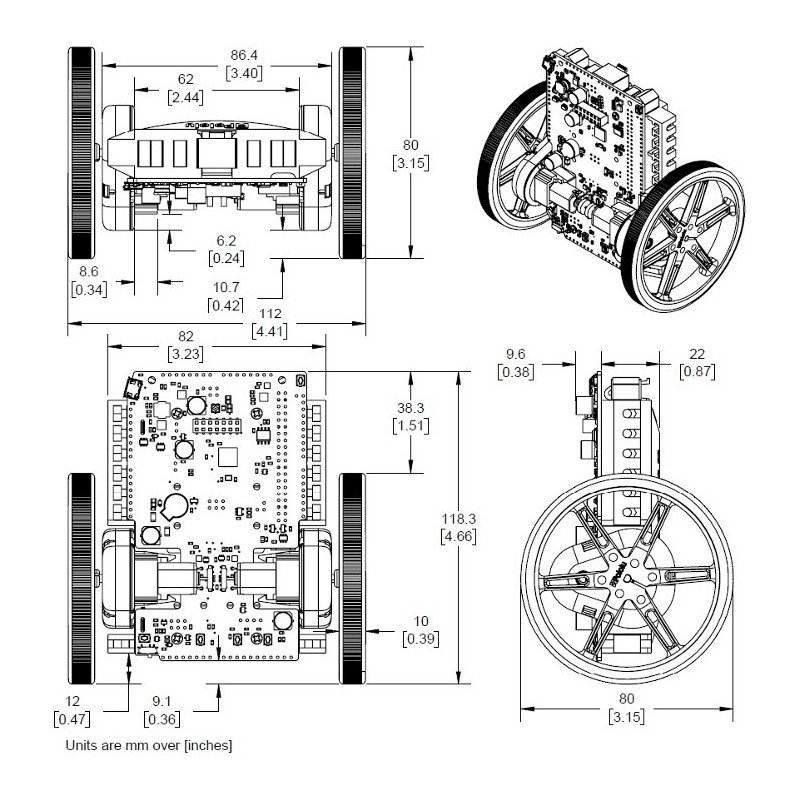
| Размери | 17,5 x 11 x 8 см (с колела 80 мм) |
| Тегло | 0,3 кг |
| Програмиране | Arduino IDE + библиотеки и примерни програми на производителя |
| Сглобяване | да, с поялник - комплектът е за сглобяване |
| Производител | Pololu, артикул 3575 |